Chapterبەش 2 · Lectureوانە 2.4
GNSS Navigation, Return-to-Home, Geofences and Failsafesڕێنیشاندەری GNSS، گەڕانەوە بۆ ماڵ، پەرژینەکانی جوگرافی و سەلامەتیی کاتی تێکچوون
How a drone knows where it is and gets home safely: the four satellite systems (GNSS), how exact a position is and how RTK reaches centimetres, waypoint missions, the home point and return-to-home, geofences, the failsafes that react to a lost link, a low battery or a lost position, and what to do when GNSS is jammed, spoofed or disturbed by space weather.
چۆن دەزانێت لە کوێیە و چۆن بە سەلامەتی دەگەڕێتەوە: چوار سیستەمی مانگی دەستکرد ()، شوێن چەند وردە و RTK چۆن دەگاتە سانتیمەتر، ئەرکی ، و ، ، ئەو کاردانەوە خۆکارانەی () بەرامبەر پچڕانی پەیوەندی، کەمبوونەوەی یان ونبوونی شوێن کار دەکەن، هەروەها چی بکەیت کاتێک GNSS دەشێوێنرێت، هەڵدەخەڵەتێنرێت یان کەشوهەوای بۆشایی ئاسمان تێکی دەدات.
What you will learnچی فێر دەبیت
- Explain what GNSS is (GPS, Galileo, GLONASS, BeiDou) and why a receiver uses several systems.
- Compare ordinary GNSS with RTK and explain how a base receiver removes the error.
- Describe a waypoint mission, the home point and the steps of return-to-home, and choose a safe RTL altitude.
- Explain geofences and compute a stopping distance.
- Name the main failsafes and their usual actions, and say what to do when GNSS is jammed, spoofed or disturbed by space weather.
- ڕوونی بکەیتەوە چییە (GPS، Galileo، GLONASS، BeiDou) و بۆچی وەرگرێک چەند سیستەمێک بەکار دەهێنێت.
- GNSSـی ئاسایی لەگەڵ RTK بەراورد بکەیت و ڕوونی بکەیتەوە وەرگرێکی بنکە چۆن هەڵەکە لادەبات.
- ئەرکێکی ، و هەنگاوەکانی وەسف بکەیت و سەلامەت بۆ RTL هەڵبژێریت.
- ڕوون بکەیتەوە و دووریی وەستان هەژمار بکەیت.
- کاردانەوە سەرەکییەکانی و کارە باوەکانیان ناو ببەیت و بڵێیت چی بکەیت کاتێک GNSS دەشێوێنرێت، هەڵدەخەڵەتێنرێت یان کەشوهەوای بۆشایی ئاسمان تێکی دەدات.
From GPS to GNSSلە GPSـەوە بۆ GNSS
Drones use GPS for location tracking. Today, though, GPS is only one of four global satellite systems, together called GNSS (global navigation satellite systems): the American GPS, Europe's Galileo, Russia's GLONASS and China's BeiDou. Together they have more than a hundred satellites, and a modern receiver listens to several systems at once. More satellites in view means a faster, steadier position, especially between buildings or in valleys.
بۆ دۆزینەوەی شوێن بەکار دەهێنن. بەڵام ئەمڕۆ GPS تەنیا یەکێکە لە چوار سیستەمی جیهانیی مانگی دەستکرد کە پێکەوە پێیان دەوترێت : ئەمریکا، Galileoـی ئەوروپا، GLONASSـی ڕووسیا و BeiDouـی چین. پێکەوە زیاتر لە سەد مانگی دەستکردیان هەیە و وەرگرێکی نوێ لە یەک کاتدا گوێ لە چەند سیستەمێک دەگرێت. مانگی دەستکردی زیاتر لە بەرچاو واتە شوێنێکی خێراتر و جێگیرتر، بەتایبەتی لە نێوان باڵەخانەکان یان لە دۆڵەکاندا.
Each satellite sends its position and the exact time. The receiver measures how long each signal took, turns the times into distances and, with four or more satellites, finds its place and its own clock error — explained step by step in How GPS finds you and Why four satellites?. How GPS began as a military project is told in From the stars to GPS. This lesson is about what a drone does with that position.
هەر مانگێکی دەستکرد شوێنی خۆی و کاتی ورد دەنێرێت. وەرگرەکە دەپێوێت هەر چەندی پێچوو، کاتەکان دەکاتە دووری و بە چوار مانگی دەستکرد یان زیاتر شوێنی خۆی و هەڵەی کاتژمێرەکەی دەدۆزێتەوە — ئەمە هەنگاو بە هەنگاو لە GPS چۆن دەتدۆزێتەوە و بۆچی چوار مانگی دەستکرد؟ ڕوون کراوەتەوە. چۆن وەک پڕۆژەیەکی سەربازی دەستی پێکرد لە لە ئەستێرەکانەوە بۆ GPSدا گێڕدراوەتەوە. ئەم وانەیە باسی ئەوە دەکات چی بەو شوێنە دەکات.
How exact is the position?شوێنەکە چەند وردە؟
According to the US government's GPS website, GPS-enabled smartphones are typically accurate to within 4.9 m under open sky. A drone with an ordinary GNSS receiver also knows its position to within a few metres: good enough to hold still over a field, not good enough to land on a small mark. Accuracy gets worse near tall buildings, bridges and trees, which block signals or reflect them (multipath), with a narrow view of the sky, with a disturbed upper atmosphere and with cheap receivers.
بەپێی ماڵپەڕی GPSـی حکومەتی ئەمریکا، مۆبایلی خاوەن GPS بە ئاسایی تا 4.9 مەتر وردە لە ژێر ئاسمانی کراوەدا. بە وەرگرێکی GNSSـی ئاسایی شوێنی خۆی تا چەند مەترێک دەزانێت: بەسە بۆ ڕاوەستان لە سەرووی کێڵگەیەکەوە، بەڵام بەس نییە بۆ نیشتنەوە لەسەر نیشانەیەکی بچووک. وردییەکە خراپتر دەبێت لە نزیک باڵەخانەی بەرز، پرد و دار، کە دەگرن یان دەیاندەنەوە (multipath)، هەروەها کاتێک کەمێک لە ئاسمان دیارە، چینی سەرەوەی هەوا شێواوە یان وەرگرەکە هەرزانە.
High-end receivers do much better: GPS.gov notes that dual-frequency receivers and augmentation systems allow real-time positioning within a few centimetres. The method drones use most is RTK, on the next screen.
وەرگرە پێشکەوتووەکان زۆر باشترن: GPS.gov دەڵێت وەرگری دوو و سیستەمی بەهێزکردن ڕێگە بە دۆزینەوەی شوێن لە دەدەن تا چەند سانتیمەترێک. ئەو ڕێگایەی زیاتر لە هەموو بەکاری دەهێنن RTKـە، لە پەڕەی داهاتوودا.
RTK: centimetres from a base receiverRTK: وردیی سانتیمەتری بە وەرگرێکی بنکە
RTK (real-time kinematic) uses two receivers. The base stands still on a point whose coordinates are known exactly; the rover is the drone. Both see the same satellites through the same air, so they suffer almost the same errors. The base compares where the satellites say it is with where it really is, and sends corrections to the rover by radio or over the internet (with a protocol called NTRIP). The rover removes the error.
(real-time kinematic) دوو وەرگر بەکار دەهێنێت. بنکە (base) لەسەر خاڵێک وەستاوە کە بە وردی زانراوە؛ گەڕۆک (rover) . هەردووکیان هەمان مانگی دەستکرد لە ناو هەمان هەوادا دەبینن، بۆیە نزیکەی هەمان هەڵەیان هەیە. بنکەکە ئەو شوێنەی مانگە دەستکردەکان دەیڵێن لەگەڵ شوێنی ڕاستەقینەی خۆی بەراورد دەکات و ڕاستکردنەوە بە ڕادیۆ یان بە (بە بە ناوی NTRIP) بۆ گەڕۆکەکە دەنێرێت. گەڕۆکەکە هەڵەکە لادەبات.
When the receiver has a full "fix", RTK reaches about 1–2 cm horizontally and 2–4 cm vertically; a weaker "float" solution gives 10–50 cm. Accuracy falls as the rover moves away from the base; practical distances reach about 20–30 km. PPK applies the same corrections after the flight instead of in real time. Mapping drones use RTK or PPK so that their photos line up with the real ground (Ground control points).
کاتێک وەرگرەکە لە دۆخی FIXـدایە، RTK دەگاتە نزیکەی 1 تا 2 سانتیمەتر بە ئاسۆیی و 2 تا 4 سانتیمەتر بە ستوونی؛ لە دۆخی لاوازتری FLOATـدا 10 تا 50 سانتیمەتر. تا گەڕۆک لە بنکە دوورتر بکەوێتەوە وردی کەمتر دەبێت؛ دووریی بەکارهێنان دەگاتە نزیکەی 20 تا 30 کیلۆمەتر. PPK هەمان ڕاستکردنەوە دوای فڕینەکە ئەنجام دەدات، لەبری . نەخشەکێشان RTK یان PPK بەکار دەهێنن بۆ ئەوەی وێنەکانیان لەگەڵ زەویی ڕاستەقینە بگونجێن (خاڵەکانی کۆنترۆڵی زەمینی).
Holding position and flying missionsڕاگرتنی شوێن و فڕینی ئەرک
With a good position the autopilot can do two things a pilot cannot do so precisely. In Loiter mode (PX4: Position) it holds the drone over one spot and pushes against the wind. In Auto mode (PX4: Mission) it flies a mission: an ordered list of waypoints, each with coordinates, a height, a speed and perhaps an action such as "take photos" or "release the parcel". The same idea for every kind of robot is in Following a mission route.
بە شوێنێکی باش، دەتوانێت دوو کار بکات کە فڕۆکەوان ناتوانێت بەو وردییە بیانکات. لە دۆخی Loiter (لە PX4ـدا Position) لە سەرووی یەک شوێنەوە ڕادەگرێت و بەرەنگاری با دەبێتەوە. لە دۆخی Auto (لە PX4ـدا Mission) ئەرکێک دەفڕێت: لیستێکی ڕیزکراوی ، هەریەکەیان بە ، ، خێراییەک و لەوانەیە کارێک وەک «وێنە بگرە» یان «بارەکە دابنێ». هەمان بیرۆکە بۆ هەموو جۆرە لە شوێنکەوتنی ڕێگای ئەرک دایە.
Missions are planned on a map in the ground station and uploaded before take-off; mapping flights use parallel lines like a lawnmower (Planning a mapping flight). Remember that a mission is only as good as the position: when GNSS goes bad, the drone must stop trusting it (When GNSS cannot be trusted).
ئەرکەکان لەسەر نەخشە لە پلان دەکرێن و پێش هەڵفڕین دەنێردرێنە ناو ؛ فڕینی نەخشەکێشان هێڵی تەریب بەکار دەهێنێت، وەک ئامێری چیمەنبڕین (پلاندانانی فڕینێکی نەخشەکێشان). لەبیرت بێت ئەرک تەنیا بە ئەندازەی شوێنەکە باشە: کاتێک GNSS خراپ دەبێت، دەبێت متمانەی پێ نەکات (کاتێک GNSS متمانەپێکراو نییە).
Home point and return-to-homeخاڵی ماڵ و گەڕانەوە بۆ ماڵ
When the drone arms with a good position, it saves that spot as its home point. Return-to-home (RTL in ArduPilot, Return in PX4; many apps say RTH) then brings it back by itself: 1. it climbs to the RTL altitude — 15 m by default in ArduPilot, 60 m in PX4 (defaults in 2026) — or keeps its height if it is already higher; 2. it flies home in a straight line; 3. it waits a moment above home; 4. it comes down, lands and disarms.
کاتێک بە شوێنێکی باش چالاک دەکرێت، ئەو شوێنە وەک پاشەکەوت دەکات. پاشان (لە ArduPilotـدا RTL، لە PX4ـدا Return؛ زۆر ئەپ دەڵێن RTH) خۆی دەیگەڕێنێتەوە: 1. بەرز دەبێتەوە بۆ RTL — بە شێوەی بنەڕەتی لە ArduPilotـدا 15 مەتر و لە PX4ـدا 60 مەتر (لە 2026دا) — یان ئەگەر لەوە بەرزتر بێت دەپارێزێت؛ 2. بە هێڵێکی ڕاست بەرەو ماڵ دەفڕێت؛ 3. کەمێک لە سەرووی ماڵەوە ڕادەوەستێت؛ 4. دادەبەزێت، دەنیشێتەوە و دەکوژێنێتەوە.
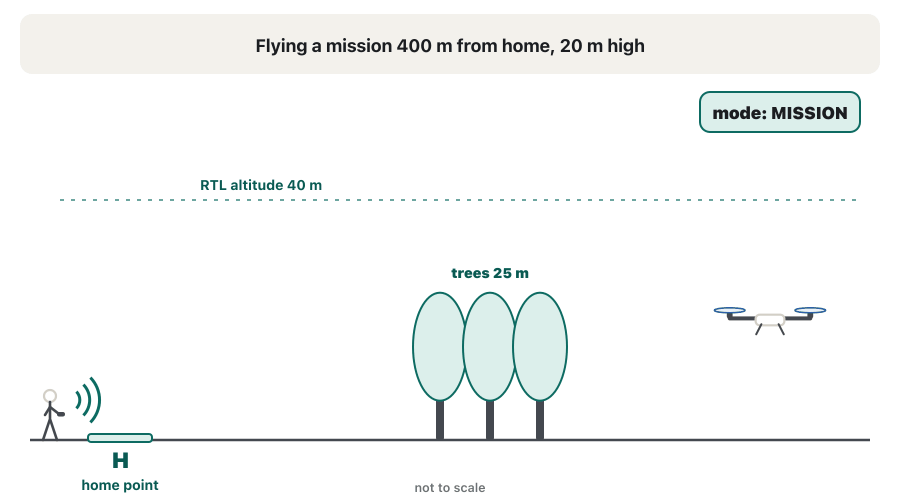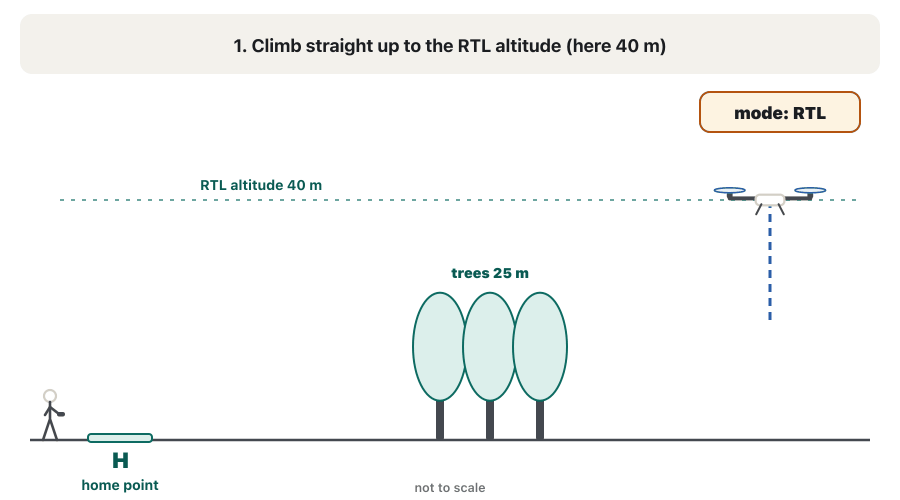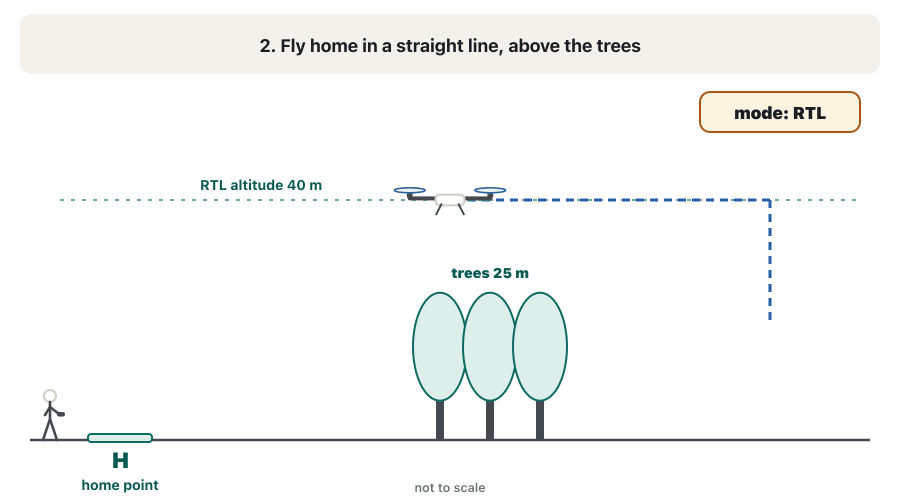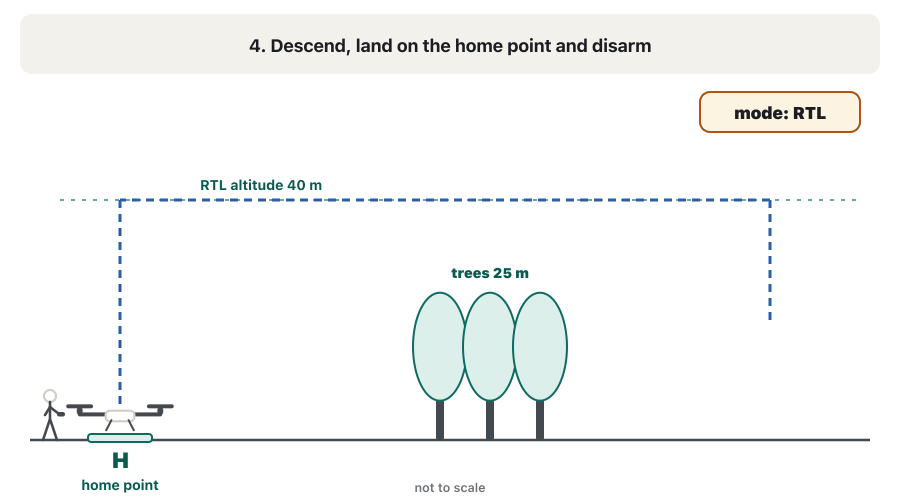
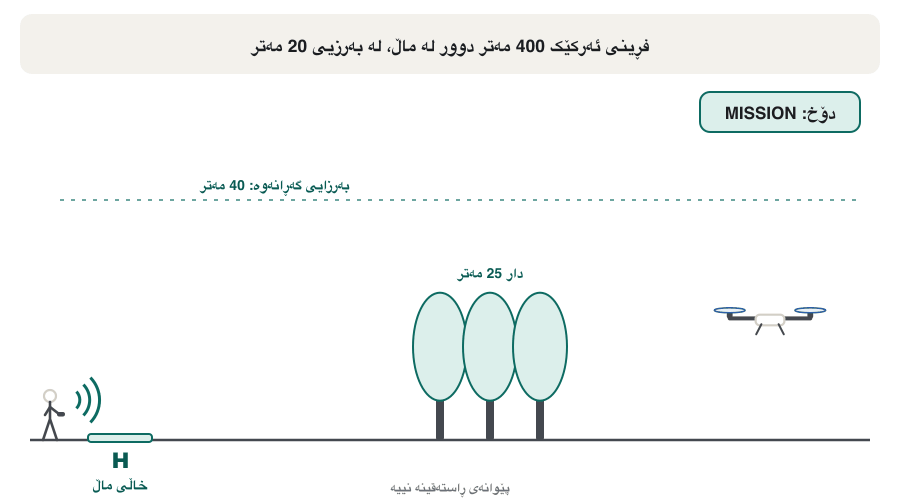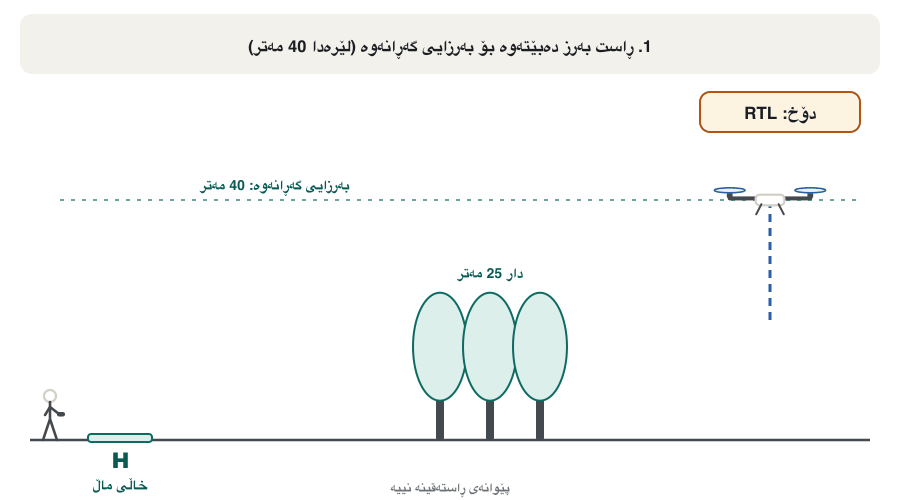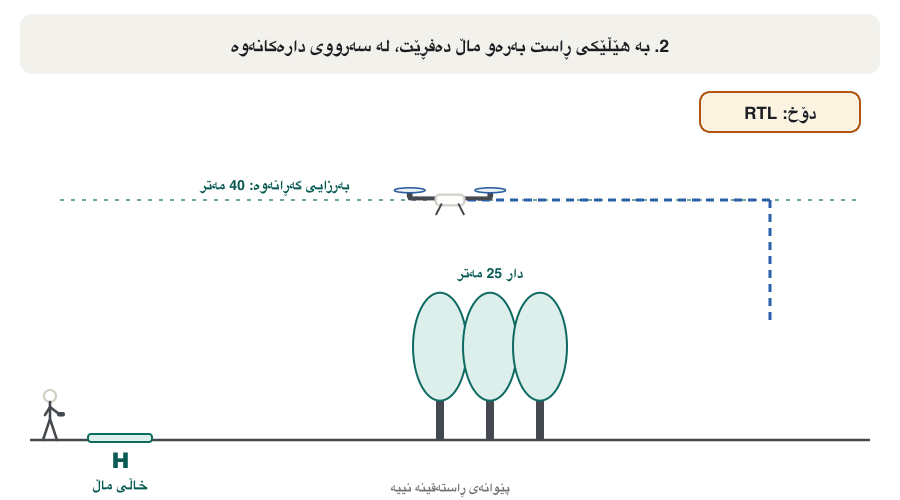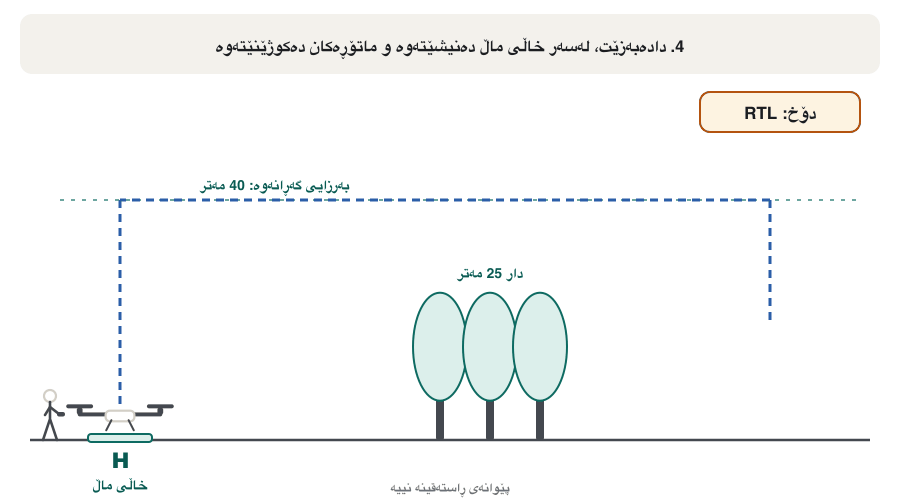
Home point and return-to-homeخاڵی ماڵ و گەڕانەوە بۆ ماڵ
Choosing the RTL altitudeهەڵبژاردنی بەرزایی RTL
RTL flies a straight line, and most drones do not see obstacles on the way. So set the RTL altitude above the tallest obstacle near the route — trees, masts, buildings, the hill behind you — but within the height limit of your country's rules (Drone rules). Also check that the home point was saved where you stand: if the GNSS fix only arrives in the air, home is set where the fix happened.
RTL بە هێڵێکی ڕاست دەفڕێت و زۆربەی بەربەست لە ڕێگادا نابینن. بۆیە RTL لە سەرووی بەرزترین بەربەستی نزیک ڕێگاکەوە دابنێ — دار، ستوونی ، باڵەخانە، ئەو گردەی لە پشتتەوەیە — بەڵام لە ناو سنووری یاساکانی وڵاتەکەتدا (یاساکانی درۆن). هەروەها دڵنیا بە کە لەو شوێنەی لێی وەستاویت پاشەکەوت کراوە: ئەگەر GNSS تەنیا لە ئاسماندا شوێن بدۆزێتەوە، ماڵ لەو شوێنە دادەنرێت.
Geofences: invisible wallsپەرژینەکانی جوگرافی: دیواری نەبینراو
A geofence is a boundary stored in the autopilot that the drone must not cross. The simplest is a cylinder around the home point: a maximum distance and a maximum height. You can also draw polygons and circles: inclusion fences to stay inside and exclusion fences to keep out of, such as a school yard or a busy road. A geofence is your own safety tool; the official no-fly zones, the , are set by the authorities (Where you may fly).
سنوورێکە لە ناو پاشەکەوت کراوە و نابێت لێی تێپەڕێت. سادەترینیان ستوانەیەکە بە دەوری : زۆرترین دووری و زۆرترین . دەتوانیت فرەگۆشە و بازنەش بکێشیت: ناوچەیەک کە دەبێت تێیدا بمێنێتەوە، یان ناوچەیەک کە دەبێت لێی دوور بکەوێتەوە، وەک حەوشەی قوتابخانەیەک یان ڕێگایەکی قەرەباڵغ. ئامرازی سەلامەتیی خۆتە؛ ناوچە قەدەغە فەرمییەکان، واتە ، دەسەڵاتداران دیاریان دەکەن (لە کوێ دەتوانیت بفڕیت).
The fence acts only when the drone reaches it, so leave room to stop. A drone flying at speed v and braking at a needs a stopping distance of : at with that is 10 m. PX4 advises a margin such as the stopping distance; ArduPilot adds a backup fence 20 m beyond a breached fence. On a breach the autopilot does what you set: usually RTL, brake or land.
تەنیا کاتێک کار دەکات کە دەیگاتێ، بۆیە شوێن بۆ وەستان بهێڵەوە. کە بە خێرایی v دەفڕێت و بە ڕاگرتنی a دەوەستێت، پێویستی بە دووریی وەستانی هەیە: بە و ئەمە دەکاتە 10 مەتر. PX4 ئامۆژگاری دەکات پەراوێزێکی وەک دووریی وەستان دابنێیت؛ ArduPilot یەدەگ 20 مەتر دوای ئەو سنوورەی تێی پەڕیوە زیاد دەکات. لە کاتی تێپەڕاندندا ئەوە دەکات کە دانراوە: زۆرجار RTL، ڕاگرتن یان نیشتنەوە.
Failsafes: planned reactionsسەلامەتیی کاتی تێکچوون: کاردانەوەی پلاندانراو
A failsafe is a planned automatic reaction that puts the drone into a safe state when something goes wrong; you choose the reactions before the flight. Typical ArduPilot settings (the timings are its defaults in 2026): if the radio (RC) link is silent for 1 second, return home (or land if there is no good position); if the ground-station link is lost for 5 seconds, return home or finish the mission; at low battery, return home, and at critical battery, land at once; if the position estimate goes bad, land (or hold height in Alt Hold).
کاردانەوەیەکی خۆکاری پلاندانراوە کە کاتێک شتێک تێکدەچێت دەخاتە دۆخێکی سەلامەتەوە؛ کاردانەوەکان پێش فڕین هەڵدەبژێریت. ڕێکخستنی باوی ArduPilot (کاتەکان بەهای بنەڕەتیی ئەون لە 2026دا): ئەگەر 1 چرکە بێدەنگ بێت، بگەڕێوە بۆ ماڵ (یان بنیشەوە ئەگەر شوێنێکی باش نەبێت)؛ ئەگەر پەیوەندی لەگەڵ 5 چرکە بپچڕێت، بگەڕێوە بۆ ماڵ یان ئەرکەکە تەواو بکە؛ کاتێک کەم دەبێتەوە بگەڕێوە بۆ ماڵ و کاتێک زۆر کەم دەبێتەوە یەکسەر بنیشەوە؛ ئەگەر مەزەندەی شوێن خراپ بوو، بنیشەوە (یان لە Alt Holdـدا ڕابگرە).
Two rules matter. First, when several failsafes trigger at once, PX4 takes the more severe action: Land beats Return. Second, a failsafe is not magic: it uses the same sensors, so RTL without GNSS becomes a landing wherever the drone is. The idea for every robot is in Returning safely: failsafes; battery levels and link loss are in The safe voltage window and When the link fails. Link-loss failsafes are time-outs, like a watchdog timer, but they react to a silent radio, not a frozen program: see Lab: The Watchdog Timer.
دوو یاسا گرنگن. یەکەم، کاتێک چەند پێکەوە کار دەکەن، PX4 کارە توندترەکە هەڵدەبژێرێت: نیشتنەوە لە گەڕانەوە بەهێزترە. دووەم، جادوو نییە: هەمان بەکار دەهێنێت، بۆیە RTL بەبێ GNSS دەبێتە نیشتنەوە لەو شوێنەی لێیەتی. بیرۆکەکە بۆ هەموو لە گەڕانەوەی سەلامەت دایە؛ ئاستەکانی و پچڕانی پەیوەندی لە ناوچەی سەلامەتی ڤۆڵتیە و کاتێک پەیوەندی دەپچڕێت دان. بۆ پچڕانی پەیوەندیش سنووری کاتە، وەک ، بەڵام کاردانەوەی بۆ ڕادیۆیەکی بێدەنگە، نەک بۆ گیرخواردوو: بڕوانە تاقیگە: تایمەری پاسەوان.
When GNSS cannot be trustedکاتێک GNSS متمانەپێکراو نییە
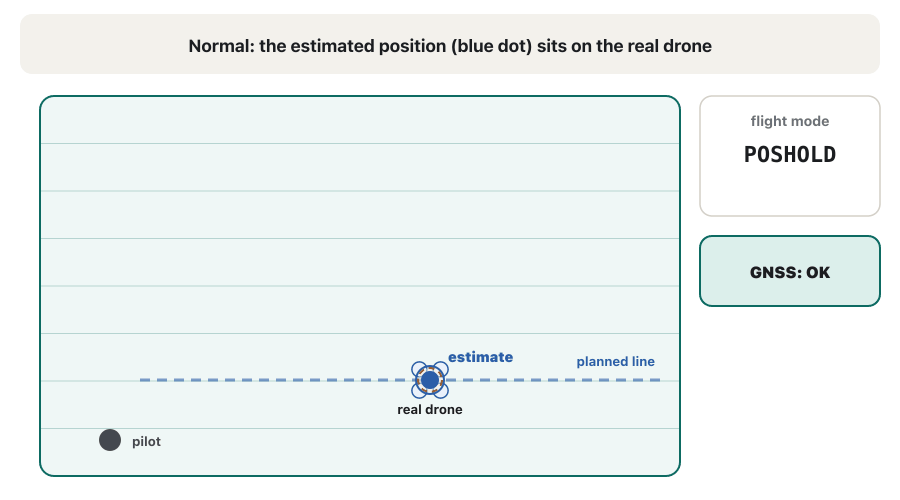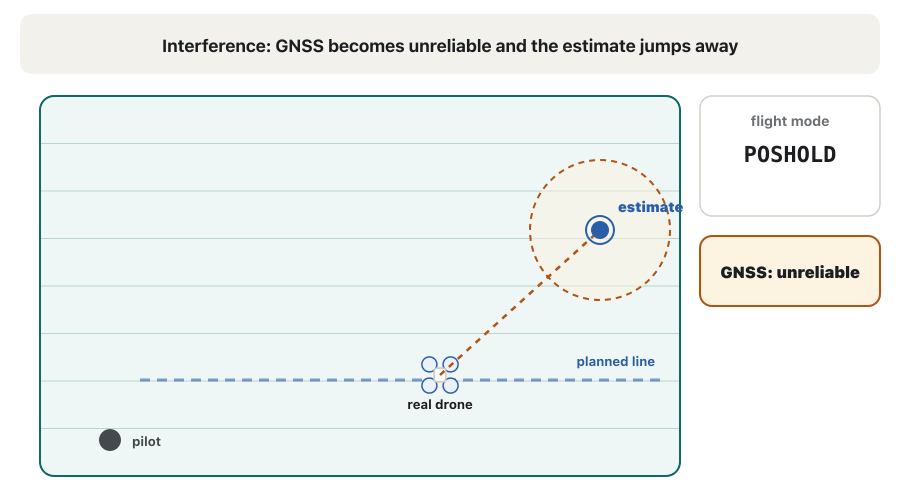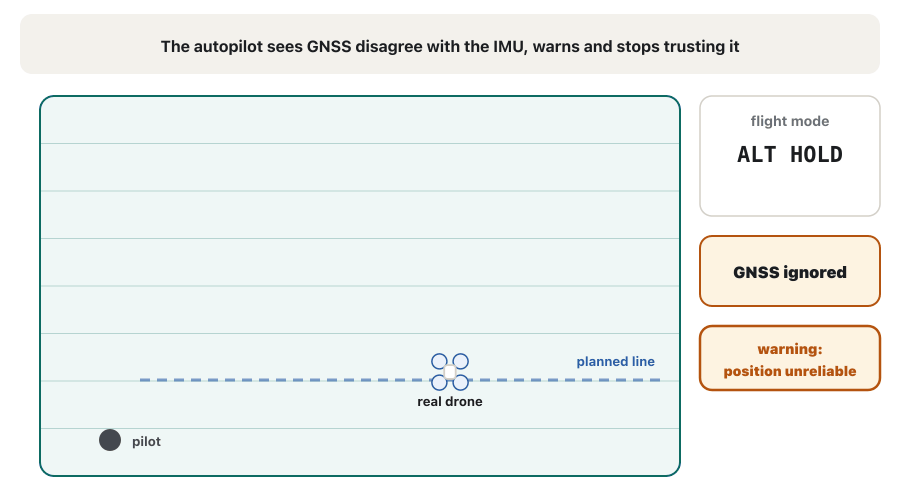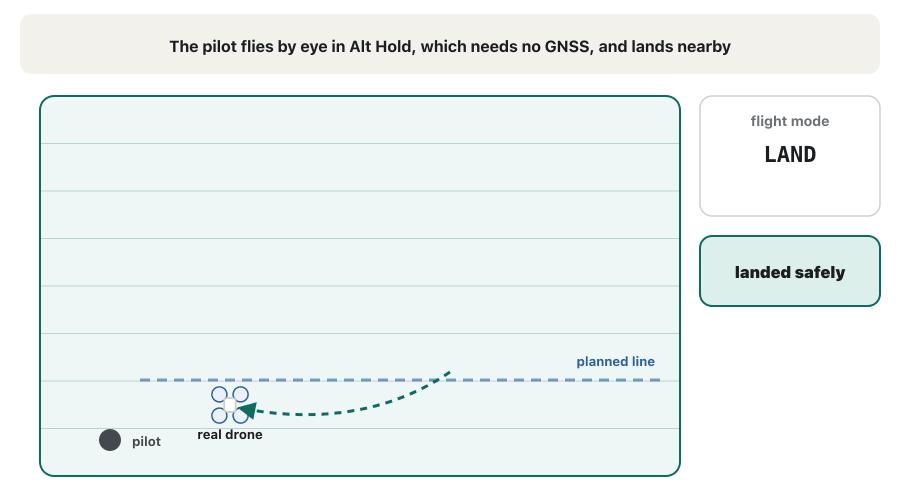
Satellite signals are very weak by the time they reach the ground, so they can be disturbed. Jamming drowns them in radio noise and the position disappears; spoofing sends fake signals, so the position looks normal but is wrong — the more dangerous of the two (GPS under attack). Both have been reported near conflict zones, including the Middle East and the Baghdad area (GPS interference in our region). Tall buildings and deep valleys cause milder trouble.
مانگی دەستکرد کاتێک دەگەنە سەر زەوی زۆر لاوازن، بۆیە دەکرێت تێک بدرێن. لە ناو ڕادیۆییدا نقومیان دەکات و شوێنەکە ون دەبێت؛ ساختە دەنێرێت، بۆیە شوێنەکە ئاسایی دیارە بەڵام هەڵەیە — ئەمەیان مەترسیدارترە (GPS لە ژێر هێرشدا). هەردووکیان لە نزیک ناوچەکانی ململانێ ڕاپۆرت کراون، لەوانە ڕۆژهەڵاتی ناوەڕاست و ناوچەی بەغدا (دەستتێوەردانی GPS لە ناوچەکەماندا). باڵەخانەی بەرز و دۆڵی قووڵ کێشەی سووکتر دروست دەکەن.
What the drone does: a good autopilot compares GNSS with its IMU and rejects positions that jump. In ArduPilot the EKF failsafe then lands the drone by default (or holds height in Alt Hold); in PX4 the position-loss failsafe switches to Altitude mode when a pilot is connected. What you do: watch for warnings, be ready to fly in Alt Hold by sight and land, and never rely on RTL while GNSS is in doubt. Defences are in Defending against GPS attacks; navigating without GNSS is in Quantum sensing.
چی دەکات: باش GNSS لەگەڵ بەراورد دەکات و ئەو شوێنانە ڕەت دەکاتەوە کە بازدەدەن. پاشان لە ArduPilotـدا EKF بە شێوەی بنەڕەتی دەنیشێنێتەوە (یان لە Alt Holdـدا ڕادەگرێت)؛ لە PX4ـدا ونبوونی شوێن، ئەگەر فڕۆکەوان پەیوەست بێت، دەچێتە سەر دۆخی Altitude. تۆ چی دەکەیت: چاودێری ئاگادارکردنەوەکان بکە، ئامادە بە بە چاو لە Alt Holdـدا بفڕیت و بنیشیتەوە و کاتێک گومانت لە GNSS هەیە هەرگیز پشت بە RTL مەبەستە. ڕێگاکانی بەرگری لە بەرگری لە هێرشەکانی GPS دان و ڕێنیشاندان بەبێ GNSS لە هەستپێکردنی کوانتەمیدایە.
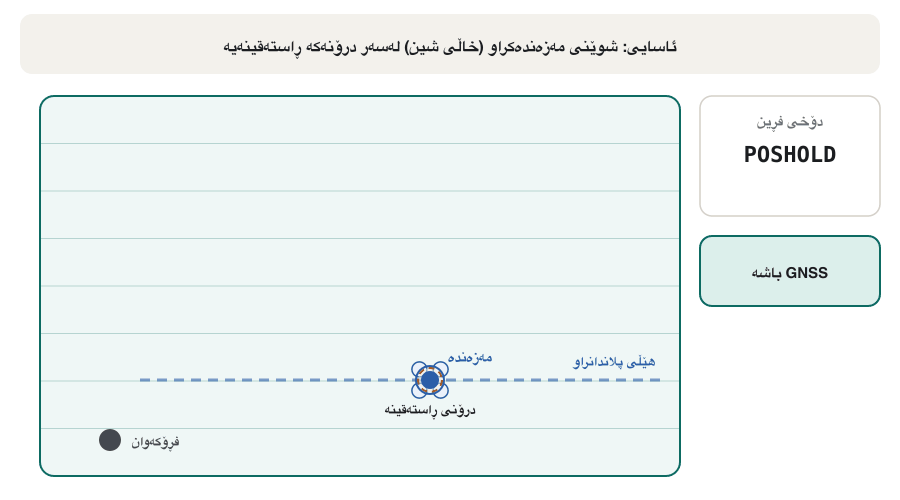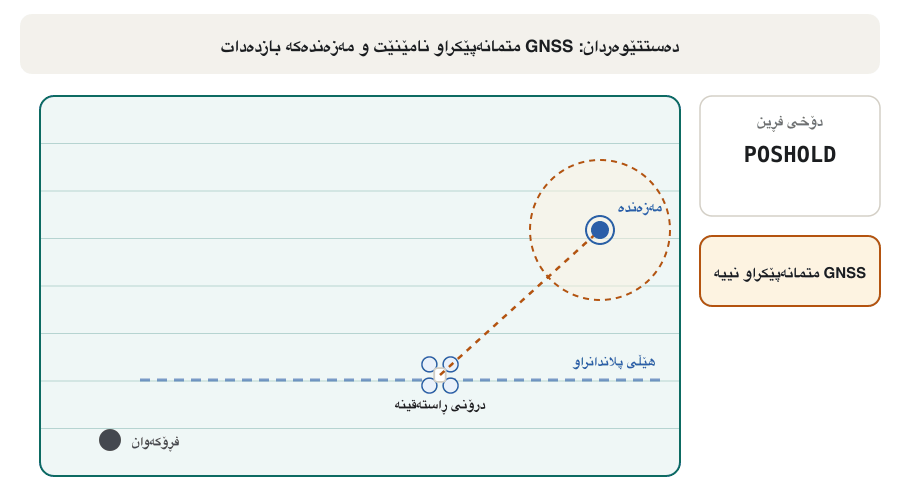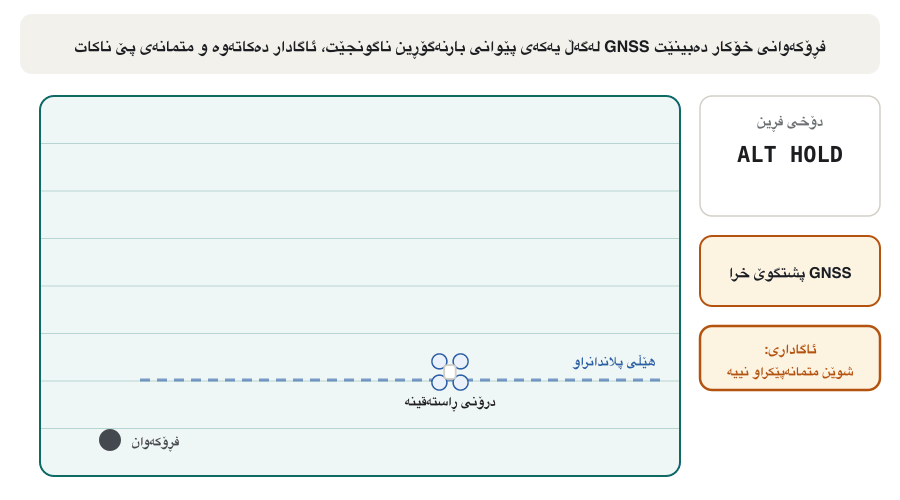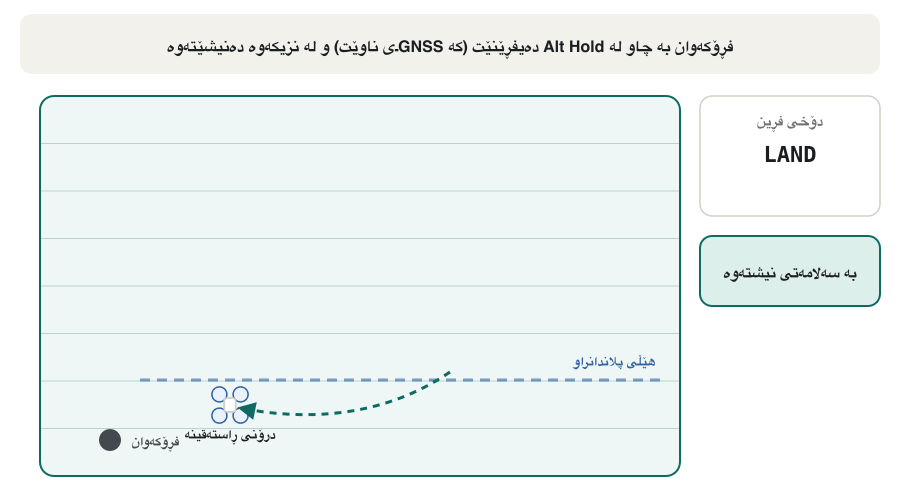
When GNSS cannot be trustedکاتێک GNSS متمانەپێکراو نییە
Space weather and the Kp indexکەشوهەوای بۆشایی ئاسمان و ئیندێکسی Kp
The Sun can disturb GNSS too. A geomagnetic storm changes the upper atmosphere that the signals pass through. NOAA's Space Weather Prediction Center measures the disturbance with the Kp index, from 0 to 9; 5 or more means a storm (G1 to G5). In calm conditions a single-frequency receiver is accurate to a metre or better; in a severe storm its errors can grow to tens of metres, and the compass may be disturbed as well.
خۆریش دەتوانێت GNSS تێک بدات. زریانی موگناتیسی ئەو چینە سەرەوەیەی هەوا دەگۆڕێت کە پێیدا تێدەپەڕن. ناوەندی پێشبینیی کەشوهەوای بۆشایی ئاسمانی NOAA ئەم شێوانە بە دەپێوێت، لە 0 تا 9؛ 5 یان زیاتر واتە زریان (G1 تا G5). لە کاتی ئارامیدا وەرگرێکی یەک تا یەک مەتر یان باشتر وردە؛ لە زریانێکی توندا هەڵەکانی دەکرێت بگەنە دەیان مەتر و لەوانەیە بشێوێت.
Before a precise or long flight, check the space-weather forecast; many drone apps show the Kp value. Strong storms are less common at our latitudes than near the poles, but major storms can reach the middle latitudes too.
پێش فڕینێکی ورد یان درێژ، پێشبینیی کەشوهەوای بۆشایی ئاسمان ببینە؛ زۆر بەهای Kp نیشان دەدەن. زریانی بەهێز لە پانییەکانی ئێمەدا کەمتر دەبینرێن تا لە نزیک جەمسەرەکان، بەڵام زریانە گەورەکان دەتوانن بگەنە پانییە مامناوەندەکانیش.
Common mistakesهەڵە باوەکان
| Mistakeهەڵە | Betterباشتر |
|---|---|
| "The default RTL height is always safe."« بنەڕەتیی RTL هەمیشە سەلامەتە.» | 15 m (ArduPilot) is below many trees, masts and buildings. Set it above the tallest obstacle near the route.15 مەتر (ArduPilot) لە خوار زۆر دار، ستوونی و باڵەخانەوەیە. لە سەرووی بەرزترین بەربەستی نزیک ڕێگاکەوە دایبنێ. |
| "Home can be set on a moving boat or car."«دەکرێت ماڵ لەسەر بەلەم یان ئۆتۆمبێلێکی جووڵاو دابنرێت.» | Home is a fixed point on the map. RTL flies back to where the boat was when the drone armed.ماڵ خاڵێکی جێگیرە لەسەر نەخشە. RTL دەگەڕێتەوە بۆ ئەو شوێنەی بەلەمەکە کاتی چالاککردن لێی بوو. |
| "RTL will save the drone if GNSS is jammed or spoofed."«ئەگەر GNSS شێوێنرا یان هەڵخەڵەتێنرا، RTL ڕزگار دەکات.» | RTL needs a good position. Watch for warnings, fly Alt Hold by sight and land.RTL پێویستی بە شوێنێکی باش هەیە. چاودێری ئاگادارکردنەوەکان بکە، لە Alt Holdـدا بە چاو بفڕە و بنیشەوە. |
| "Put the geofence exactly on the line you must not cross."« ڕێک لەسەر ئەو هێڵە دابنێ کە نابێت لێی تێپەڕیت.» | The fence acts only after the drone reaches it. Leave at least the stopping distance as a margin. تەنیا دوای گەیشتنی کار دەکات. لانیکەم دووریی وەستان وەک پەراوێز بهێڵەوە. |
| "My geofence makes the flight legal."« فڕینەکە یاسایی دەکات.» | A geofence is your own tool. Official no-fly zones and height limits come from the authorities. ئامرازی خۆتە. ناوچە قەدەغەکان و سنووری دەسەڵاتداران دیاری دەکەن. |
| "GPS is accurate to a centimetre."« تا یەک سانتیمەتر وردە.» | Ordinary GNSS gives a few metres; RTK or PPK is needed for 1–2 cm.GNSSـی ئاسایی چەند مەترێک دەدات؛ بۆ 1 تا 2 سانتیمەتر RTK یان PPK پێویستە. |
| "The Kp index is a wind forecast."« پێشبینیی بایە.» | It measures geomagnetic storms, which can spoil GNSS and disturb the compass.زریانی موگناتیسی دەپێوێت، کە دەتوانێت GNSS تێک بدات و بشێوێنێت. |
Exercisesڕاهێنانەکان
You will map a farm near Shaqlawa. Between you and the far end of the field stands a line of poplar trees 25 m tall, and suppose the height limit for your flight is 120 m. Choose an RTL altitude and explain your choice.
دەتەوێت نەخشەی کێڵگەیەک لە نزیک شەقڵاوە بکێشیت. لە نێوان تۆ و سەری تری کێڵگەکەدا ڕیزێک داری سپیداری 25 مەتری هەیە و وای دابنێ سنووری ڕێگەپێدراو بۆ فڕینەکەت 120 مەترە. RTL هەڵبژێرە و هۆکارەکەی ڕوون بکەرەوە.
Hintئاماژە
Find the tallest obstacle, add a margin, and check the legal limit.
بەرزترین بەربەست بدۆزەوە، پەراوێزێک زیاد بکە و سنووری یاسایی بپشکنە.
Show answerوەڵامەکە پیشان بدە
About 35–40 m: well above the 25 m trees with a margin of 10–15 m, and well below the 120 m limit. With the default 15 m, a drone flying behind the trees would return straight into them.
نزیکەی 35 تا 40 مەتر: بە پەراوێزی 10 تا 15 مەتر لە سەرووی دارە 25 مەترییەکانەوە و زۆر لە خوار سنووری 120 مەترەوە. بە بەهای بنەڕەتیی 15 مەتر، کە لە پشت دارەکانەوە دەفڕێت ڕاستەوخۆ بەریان دەکەوێت.
A drone flies at 10 m/s and brakes at 5 m/s². How far does it need to stop? How far at 15 m/s?
بە دەفڕێت و بە دەوەستێت. بۆ وەستان چەند دووری پێویستە؟ بە چەند؟
Show answerوەڵامەکە پیشان بدە
1.5 times the speed needs 2.25 times the distance, so a fast drone needs a much wider geofence margin.
1.5 هێندەی خێرایی پێویستی بە 2.25 هێندەی دووری هەیە، بۆیە خێرا پەراوێزێکی زۆر فراوانتری پێویستە.
Shilan inspects a power line 1 km from her take-off point (her flight has the permission it needs). Write a sensible failsafe action for: radio link lost, ground-station link lost, low battery, critical battery, position lost, geofence reached.
شیلان هێڵێکی کارەبا دەپشکنێت کە 1 کیلۆمەتر لە شوێنی هەڵفڕینەکەیەوە دوورە (فڕینەکەی ڕێگەپێدانی پێویستی هەیە). کاردانەوەیەکی ژیرانەی بنووسە بۆ: پچڕانی ، پچڕانی پەیوەندی لەگەڵ ، کەمبوونەوەی ، زۆر کەم، ونبوونی شوێن، گەیشتن بە .
Show answerوەڵامەکە پیشان بدە
| Problemکێشە | Actionکار |
|---|---|
| Radio link lostپچڕانی | RTL at a height above the power line and the pylons (land if there is no GNSS)RTL لە بەرزییەکی سەرووی هێڵی کارەبا و ستوونەکانەوە (نیشتنەوە ئەگەر GNSS نەبێت) |
| Ground-station link lostپچڕانی پەیوەندی لەگەڵ | RTL, or finish the short mission if the radio link is still fineRTL، یان تەواوکردنی ئەرکە کورتەکە ئەگەر هێشتا باشە |
| Low batteryکەمبوونەوەی | RTL, with the level set so that the 1 km trip home fitsRTL، بە ئاستێک کە گەڕانەوەی 1 کیلۆمەتری بۆ ماڵ تێیدا جێی ببێتەوە |
| Critical battery زۆر کەم | Land at onceیەکسەر نیشتنەوە |
| Position lostونبوونی شوێن | Land, or Alt Hold so that the pilot can fly it back by sightنیشتنەوە، یان Alt Hold بۆ ئەوەی فڕۆکەوان بە چاو بیگەڕێنێتەوە |
| Geofence reachedگەیشتن بە | Brake or RTL; the fence is drawn with a margin away from the lineڕاگرتن یان RTL؛ بە پەراوێزێک دوور لە هێڵەکە کێشراوە |
A survey team wants to use an RTK base that is 45 km away from the field. What do you expect, and what could they do instead?
تیمێکی ڕووپێو دەیەوێت بنکەیەکی RTK بەکار بهێنێت کە 45 کیلۆمەتر لە کێڵگەکەوە دوورە. چاوەڕێی چی دەکەیت و لەبری ئەوە دەتوانن چی بکەن؟
Show answerوەڵامەکە پیشان بدە
Accuracy falls with distance from the base; practical baselines reach only about 20–30 km, and beyond about 20 km single-band receivers struggle. They could set up their own base on a known point near the field, use a closer network station, or record the data and correct it afterwards with PPK.
وردی بە دووری لە بنکە کەم دەبێتەوە؛ دووریی بەکارهێنان تەنیا دەگاتە نزیکەی 20 تا 30 کیلۆمەتر و لە دوای نزیکەی 20 کیلۆمەترەوە وەرگرە یەک باندییەکان کێشەیان دەبێت. دەتوانن بنکەی خۆیان لەسەر خاڵێکی زانراو لە نزیک کێڵگەکە دابنێن، وێستگەیەکی تۆڕی نزیکتر بەکار بهێنن، یان تۆمار بکەن و دواتر بە PPK ڕاستی بکەنەوە.
Summaryپوختە
- GPS is one of four GNSS: GPS, Galileo, GLONASS and BeiDou; receivers use several at once.
- Ordinary GNSS is good to a few metres; RTK (base + rover + corrections) or PPK reaches 1–2 cm.
- Loiter holds a spot; Auto flies a mission of waypoints; RTL climbs to the RTL altitude, flies home in a straight line and lands.
- Geofences are invisible walls: leave a margin of at least the stopping distance .
- Failsafes are planned reactions to a lost link, a low battery, a lost position or a fence breach; the more severe action wins.
- GNSS can be jammed, spoofed or disturbed by space weather (Kp 5+): then fly Alt Hold by sight and land.
- GPS یەکێکە لە چوار GNSS: GPS، Galileo، GLONASS و BeiDou؛ وەرگرەکان لە یەک کاتدا چەندانێکیان بەکار دەهێنن.
- GNSSـی ئاسایی تا چەند مەترێک وردە؛ RTK (بنکە + گەڕۆک + ڕاستکردنەوە) یان PPK دەگاتە 1 تا 2 سانتیمەتر.
- Loiter شوێنێک ڕادەگرێت؛ Auto ئەرکێکی دەفڕێت؛ RTL بەرز دەبێتەوە بۆ RTL، بە هێڵێکی ڕاست دەگەڕێتەوە بۆ ماڵ و دەنیشێتەوە.
- دیواری نەبینراون: لانیکەم پەراوێزی دووریی وەستان بهێڵەوە.
- کاردانەوەی پلاندانراوە بۆ پچڕانی پەیوەندی، کەمبوونەوەی ، ونبوونی شوێن یان تێپەڕاندنی ؛ کارە توندترەکە دەباتەوە.
- GNSS دەکرێت بشێوێنرێت، هەڵبخەڵەتێنرێت یان کەشوهەوای بۆشایی ئاسمان تێکی بدات (Kp 5+): ئەو کاتە لە Alt Holdـدا بە چاو بفڕە و بنیشەوە.
Why does an RTK rover become so much more accurate?بۆچی گەڕۆکی RTK ئەوەندە وردتر دەبێت؟
The base, standing on a known point, sees the same satellites through the same air, measures their combined error and sends it to the rover, which subtracts it.
بنکە، کە لەسەر خاڵێکی زانراو وەستاوە، هەمان مانگی دەستکرد لە ناو هەمان هەوادا دەبینێت، هەڵە کۆکراوەکەیان دەپێوێت و دەینێرێت بۆ گەڕۆک، کە لای دەبات.
What are the four steps of RTL?چوار هەنگاوەکەی RTL چین؟
Climb to the RTL altitude (or keep a higher height), fly home in a straight line, wait above home, then descend and land.
بەرزبوونەوە بۆ RTL (یان پاراستنی بەرزتر)، فڕین بە هێڵێکی ڕاست بۆ ماڵ، ڕاوەستان لە سەرووی ماڵەوە، پاشان دابەزین و نیشتنەوە.
What should a pilot do when GNSS warnings appear?کاتێک ئاگادارکردنەوەکانی GNSS دەردەکەون فڕۆکەوان چی بکات؟
Stop trusting position modes and RTL, switch to Alt Hold, fly by sight and land; report interference if it continues.
متمانە بە دۆخەکانی شوێن و RTL نەکات، بچێتە سەر Alt Hold، بە چاو بفڕێت و بنیشێتەوە؛ ئەگەر دەستتێوەردانەکە بەردەوام بوو ڕاپۆرتی بکات.
Lesson complete!وانەکە تەواو بوو!
Well done. Review the key terms, then go on to the next lesson.دەستخۆش. سەیرێکی زاراوە سەرەکییەکان بکەرەوە، پاشان بڕۆ بۆ وانەی داهاتوو.
Key termsزاراوە سەرەکییەکان
Batteries and Power: LiPo Cells, Flight Time and Safetyپاتری و وزە: خانەکانی LiPo، کاتی فڕین و سەلامەتی
Related lecturesوانە پەیوەندیدارەکان
- Computer Communicationsپەیوەندیی کۆمپیوتەر
- Real Incidents: From MoneyGram to GPS Spoofingڕووداوە ڕاستەقینەکان: لە MoneyGramـەوە تا هەڵخەڵەتاندنی GPS
- Autonomous Drones, Vehicles and Robotsدرۆن، ئۆتۆمبێل و ڕۆبۆتی سەربەخۆ
- Decisions, Human Control and Responsibilityبڕیار، کۆنترۆڵی مرۆڤ و بەرپرسیارێتی
- Radio Links: Remote Control, Telemetry, FPV Video and 5Gپەیوەندیی ڕادیۆیی: کۆنترۆڵی دوور، تەلەمەتری، ڤیدیۆی FPV و 5G
- Batteries and Power: LiPo Cells, Flight Time and Safetyپاتری و وزە: خانەکانی LiPo، کاتی فڕین و سەلامەتی
- Flying Safely: VLOS, EVLOS, BVLOS, Weather and Pre-flight Checksفڕینی سەلامەت: هێڵی بینینی چاو، هێڵی بینینی درێژکراوە، دەرەوەی هێڵی بینین، کەشوهەوا و پشکنینی پێش فڕین
- Drone Rules in 2026: ICAO, the USA, Europe and Your Countryیاساکانی درۆن لە 2026دا: ICAO، ئەمریکا، ئەورووپا و وڵاتی خۆت
- Payloads and Mapping: Cameras, Thermal, LiDAR and Photogrammetryباری درۆن و نەخشەکێشان: کامێرا، گەرمی، لایدار و فۆتۆگرامێتری
References and further readingسەرچاوەکان و خوێندنەوەی زیاتر
- GPS.gov (archive): GPS accuracy (4.9 m for smartphones; dual-frequency and augmentation)
- GPS.gov (archive): GPS space segment (31 operational satellites in 2023; MEO 20,200 km)
- European GNSS Service Centre: Galileo constellation information
- Emlid: RTK GPS — how real-time kinematic positioning works (fix, float, baselines, PPK)
- Emlid docs: RTK setups overview (base, rover, LoRa radio, NTRIP)
- ArduPilot Copter: RTL mode (home, RTL_ALT_M default 15 m, straight-line return)
- PX4 User Guide: Return mode (multicopter; RTL_RETURN_ALT default 60 m)
- ArduPilot: Cylindrical fence
- ArduPilot: Inclusion and exclusion fences
- ArduPilot: Fences (FENCE_TYPE and FENCE_ACTION)
- PX4 User Guide: Geofence
- PX4 User Guide: Safety configuration (failsafes; the more severe action is taken)
- ArduPilot Copter: Radio failsafe (RC_FS_TIMEOUT 1 s)
- ArduPilot Copter: GCS failsafe (5 s timeout)
- ArduPilot Copter: Battery failsafe
- ArduPilot: EKF failsafe (default action Land)
- ArduPilot: Pre-arm safety checks (GPS fix and HDOP, compass, fence)
- NOAA Space Weather Prediction Center: Planetary K-index
- NOAA Space Weather Prediction Center: Space weather and GPS systems
This lecture is a first edition. The Kurdish text and terminology are waiting for review by Kurdish IT teachers.ئەم وانەیە چاپی یەکەمە. دەقە کوردییەکە و زاراوەکانی چاوەڕێی پێداچوونەوەی مامۆستایانی کوردی بواری IT ن.